Trabajos hechos Villatoro
Caso · electrónica de potencia · en banco
Fuente de corriente continua con IGBT para una rectificadora cilíndrica
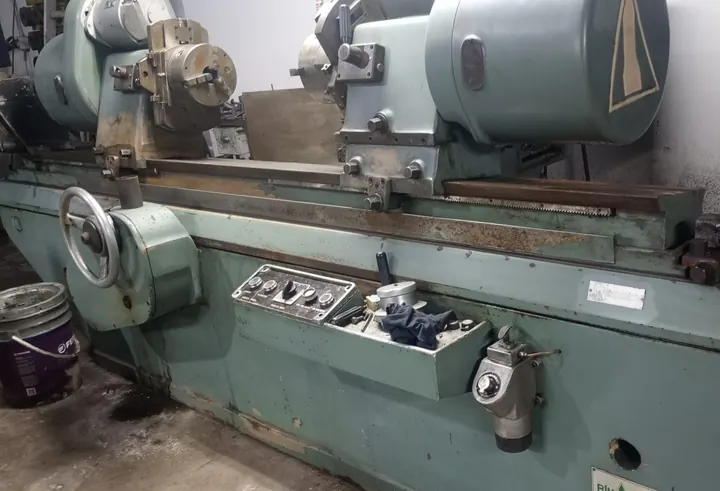
Una rectificadora cilíndrica argentina del taller Villatoro, con motores de corriente continua y variadores que ya no se fabrican. Junto con un colega desarrollamos la fuente de corriente continua con IGBT y su control con ESP32, que mide la corriente y corrige la velocidad. Además relevamos la placa original y armamos la guía de cableado de los relés sobre el plano eléctrico de la máquina. La fuente está en banco.
En banco · estado al 29 de octubre de 2026
El problema
Los motores de la máquina son de corriente continua y cada uno tiene dos bobinados: el campo, que va con tensión fija, y la armadura, que recibe la tensión variable que decide la velocidad. Eso lo hacían variadores ELINSUR ME06/8: 220 V de entrada, campo de unos 190 V y armadura de 0 a 160 V regulados con una perilla.
El fabricante ya no produce ese modelo. Si una placa se quema, la máquina se para y lo que aparece son placas usadas, de afuera y sin instalar.
Además, el variador original no mide la velocidad: la supone a partir de la tensión, con una compensación fija. Cuando la carga cambia mucho, la corrige el operario con la perilla.
Las dos continuas de cada motor
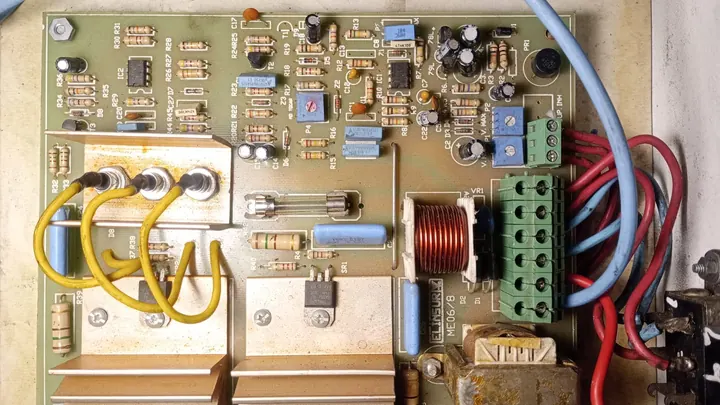
Así las resuelve el drive que desarrollamos con un colega: de los mismos 220 V salen dos continuas separadas.
- Campo, unos 198 V fijos. Un puente rectificador de 8 A: 220 V rectificados dan unos 198 V de media. El campo no se regula. Falta confirmar con la chapa del motor que su campo sea de esa tensión.
- Armadura, de 0 a 160 V. Un puente de 15 A da la continua y el IGBT la recorta: si conduce el 81 % del tiempo, el motor ve unos 160 V de media. Variar ese porcentaje es variar la velocidad.
- Sin capacitores grandes en el bus. La armadura es una bobina y alisa la corriente, igual que en el variador original. Al cortar no queda la energía de un banco de capacitores; igual se mide con el tester antes de tocar.
- Protecciones previstas a la entrada. Térmica de 10 A curva C, fusible y varistor contra los picos de la red, y el gabinete a tierra.
La lógica de relés
La máquina tiene tres motores: el del plato, el del cabezal de la piedra y el de la mesa. La placa de cada uno lleva tres relés, según el plano eléctrico de la máquina, hecho por un tercero. Nuestra parte fue la guía de cableado pata por pata, dibujada sobre el zócalo y el relé reales, con el orden de mediciones para la puesta en marcha.
- Avance y retroceso. KM1 conecta la armadura directa y KM2 la invertida. Cada uno abre la bobina del otro con un contacto normal cerrado, para que no cierren los dos a la vez.
- El campo entra con la marcha. KM3 conecta el campo y lo cierran los contactos auxiliares de KM1 o de KM2. El enclavamiento pide que el relé de campo cierre, pero no mide la corriente de campo: si el bobinado de campo se abriera, los relés no lo detectan.
- Finales de carrera. Están cableados en serie del lado de la máquina y cortan el sentido que llegó al tope; el otro sentido queda disponible.
- Contactos en continua. Estos relés cortan poca corriente en continua. Por eso la regla es bajar la perilla antes de parar o invertir y pasar siempre por cero; si la corriente de armadura es de varios amperes, corresponde evaluar un contactor de continua.
El drive con ESP32
La idea del lazo cerrado es de un colega, y el IGBT y el sensor de corriente vienen de su placa; el drive lo desarrollamos juntos. Busca reemplazar la regulación a mano: un ESP32 mide la corriente de la armadura, estima a qué velocidad gira el motor y, si la piedra lo frena, sube la tensión para recuperar las vueltas.
- Velocidad sin encoder. Se estima con la tensión aplicada, la corriente medida y la resistencia del bobinado. Hoy esa resistencia es un valor supuesto: falta medirla en el motor.
- Un lazo que la red no frena. El control corre 50 veces por segundo en una tarea propia del ESP32; la pantalla y la red van aparte.
- Control y potencia separados. La orden de disparo le llega al IGBT por un driver con optoacoplador, que necesita su propia fuente aislada de 15 V. Esa fuente todavía falta.
- Protecciones por programa, hoy. No habilita la potencia sin señal de campo, con el paro apretado ni con potencia pedida arriba de cero, y nunca pasa del 81 %. La protección por falta de campo es solo por programa: si el ESP32 se colgara, el watchdog lo reinicia a los 5 s. El corte por hardware de la armadura sin campo está pendiente.
Qué está medido y qué falta
Mediciones en banco sobre el ESP32 real, julio de 2026. El driver del IGBT se probó con un motor chico de 12 a 24 V. Nada de esto está medido todavía con el motor de la máquina.
| Qué | Pedido | Medido |
|---|---|---|
| Frecuencia del PWM | 8.000 Hz | 7.987 Hz, error de ciclo menor al 2,2 % |
| Curva de aceleración | 0,24 s | 0,24 s |
| Tope de tensión a la armadura | 100 % de la perilla | aplicó 80,9 % (límite 81 %) |
| Lazo de control | 50 por segundo | 50 por segundo con un cliente de red colgado 8 s |
| Habilitación de la potencia | rechazar sin campo, con paro o con potencia pedida arriba de cero | rechazó los tres casos; el de "sin campo", con la señal de campo simulada con un cable en la mesa, porque la entrada todavía no está conectada al motor |
| Parada ordenada | bajar y después abrir | baja por rampa y abre la potencia |
Lo que falta antes de pasar a 220 V
- Diodo volante externo. Con un solo IGBT, la corriente del motor necesita un camino cuando el IGBT corta; sin ese diodo el IGBT no sobrevive al primer corte.
- Fuente aislada de 15 V para el driver. Sin ella el driver no maneja el IGBT.
- El sensor de corriente. En la última prueba el ESP32 leía 0 V con el sensor conectado: hay que revisar su alimentación y su cableado.
- Detección de campo. El optoacoplador que avisa si hay campo no está cableado; hoy esa entrada está puenteada y el programa cree que siempre hay campo.
- Corte por hardware. El contacto auxiliar del contactor de campo en serie con la bobina de KM1, para que el corte de la armadura sin campo no dependa solo del programa.
- Datos del motor. La resistencia de armadura es supuesta y el tope de 160 V sale de la chapa del variador, no del motor: falta la chapa y medir con el tester.
- Snubber y capacitor de film junto al IGBT.
- Decidir si el ESP32 va a comandar la máquina. Si lo hace, la orden de avance y retroceso tiene que ser un contacto seco, nunca una salida directa del micro, y los finales de carrera tienen que seguir cortando por cable.
¿Tenés una máquina con una placa que ya no se consigue?
Mandanos una foto de la placa y de la chapa del motor, y te contamos qué se puede hacer: repararla, reemplazarla con módulos o encarar un drive nuevo.
- WhatsApp+54 9 2920 591019
- Mailcontacto@pandemonium.com.ar
- Dónde estamosBahía Blanca, provincia de Buenos Aires
Al escribirnos, tu mensaje llega a nuestro WhatsApp (WhatsApp LLC, Estados Unidos) o a nuestro correo, que se aloja fuera de la Argentina, y lo usamos solo para responderte. Más en la política de privacidad.